


Når man henter inspiration fra slanger og orme, som let kan krydse både flade og hindringsfyldte overflader, har forskere fra University of Southern Danmark (SDU) opbygget en bioinspireret blød robot, der efterligner bevægelserne fra disse limpløse dyr .
Robotten er i stand til at bevæge sig i en lige linje op til 0 . 03 mph, mens de navigerer komplekse miljøer, såsom dem, der indeholder relativt stramme drejekredse.
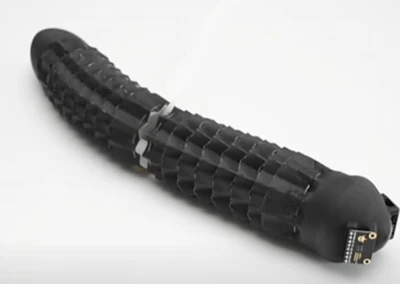
For at bevæge sig bruger roboten sin krop til at få trækkraft med jorden . specifikt, teamet er afhængig af oppustelige bløde aktuatorer, der er arrangeret på en antagonistisk måde, så de arbejder mod hinanden .
Dette arrangement giver angiveligt roboten i stand til at efterligne jordormens evne til at bevæge sig ved hjælp af et fænomen kaldet anisotropisk forankring, hvor små vedhæng på regnormen - kaldet setae - gør det muligt at få køb på en overflade og således opnå bevægelse .}
Som sådan er robotens krop indkapslet i en Kirigami -hud, som er et mønstret, fleksibelt materiale, der producerer asymmetrisk friktion, der fungerer som en regnorms setae, hvilket gør det muligt for roboten at anvende forskellige modstand i forskellige retninger .
I alt tillader disse funktioner robotten at opnå retlinet bevægelse - eller lige gennemsøgning . Dette opnås ifølge forskerne ved at oppustes kamre i rækkefølge, mens styring opnås via asymmetriske gang
Endvidere har roboten et netværk af ombord på nærhedssensorer til påvisning og analyse af omgivelserne . En menneskelig maskine-interface (HMI) udsteder faktiske kommandoer, som giver et menneske mulighed for at guide eller ændre bevægelse i realtid .}
Ud over dens potentielle anvendelse i autonom efterforskning i uforudsigelige omgivelser foreslår teamet, at robotten også kan være i stand til at navigere sammenbrudte bygninger eller rør eller udføre søge-og-redningsoperationer i murbrokker, udforske indesluttede områder, overvåge miljøer eller inspicere hårdt-til-raket industri-rum.
En artikel, der beskriver roboten, "Multimodal Limbless Crawling Soft Robot med en Kirigami -hud," vises i tidsskriftet Cyborg og Bionic Systems .
For mere om roboten, se den ledsagende video, der vises med tilladelse fra SDU .